7. 工程集成与数据格式
面向需要用 Python 直接对接数据流 / 解析录制的工程师。本页会用到命令行与 Python。
数据流概览
Ego 数据以标准 MCAP 格式录制(Foxglove 原生、自带消息 schema、自描述),可用开源的 visio-schema Python 包解析。同一份数据可通过多种通道获取:
| 通道 | 形式 | 用途 |
|---|---|---|
| USB 串口 | Windows 为 COMx,Linux 为 /dev/ttyACM0 | 直连、低延迟 |
| TCP(设备热点) | 设备热点下的 192.168.4.1:50001 | 经设备热点连接 |
| TCP(同一 Wi-Fi) | GILABS-XXXXXXXX.local:50001 | 设备已连接 Wi-Fi 时,电脑接入同一网络即可连接 |
| USB 网络 | USB 连接电脑后出现的有线网卡,地址 GILABS-XXXXXXXX.local:50001(固件 1.1.6 起) | 免 Wi-Fi 的高速连接 |
| 文件(MCAP) | SD 卡上的 .mcap 文件 | 离线分析 |
| USB 存储(MTP) | USB 连接电脑后出现「Visio Storage」便携设备 | 免取卡拷贝 / 删除 SD 卡上的录制 |
录制中的频道(channels)
| Topic | Schema | 内容 |
|---|---|---|
| /ego/camera/0 | foxglove.CompressedVideo | 右目 H.265(cam0 = 右目 = 坐标锚点) |
| /ego/camera/1 | foxglove.CompressedVideo | 左目 H.265 |
| /ego/camera/0/intrinsics | foxglove.CameraCalibration | 右目内参 |
| /ego/camera/1/intrinsics | foxglove.CameraCalibration | 左目内参 |
| /ego/camera/1/extrinsics | foxglove.FrameTransform | 左目相对右目位姿(cam0 为锚点) |
| /ego/camera/0/frame_info /ego/camera/1/frame_info | visio_schema…sensor.CameraFrameInfo | 每帧曝光信息(曝光时长、曝光中点偏移、增益、逐行读出时序),时间戳与同目视频帧相同(固件 1.1.6 起)。Foxglove 可直接查看;用 Python 解析需比 0.9.1 更新的 visio-schema |
| /ego/imu/0/raw | visio_schema…sensor.ImuRaw | IMU 原始样本(成束) |
| /ego/imu/0/quat | visio_schema…ros.geometry_msgs.Quaternion | 融合姿态四元数 |
| /ego/imu/0/extrinsics | foxglove.FrameTransform | IMU 相对右目(cam0)位姿 |
| /ego/audio/0 | foxglove.RawAudio | 立体声音频(PCM S16,仅 EGO1GS) |
| /ego/system_health | visio_schema…sensor.SystemHealth | CPU / 温度 / 磁盘 / 客户端数等设备状态 |
说明:以 cam0(右目)为坐标锚点,其余相机 / IMU 的外参均相对 cam0 给出。EGO1GS 额外包含一路立体声音频频道;开启手部识别时还有 /ego/camera/0/annotations(foxglove.ImageAnnotations,手部方框,见「13. 手部识别」)。录制中另有 /ego/imu/0/info(IMU 信息)以及 /ego/command_result、/ego/diag_log 等内部频道,解析时请按 topic 过滤。
安装 visio-schema
使用随手册附带的离线源码包安装(当前版本 0.9.1,需要 Python 3.10 及以上):
pip install "visio_schema-0.9.1.tar.gz[display,qr]"
安装请务必带上 [display] extra——visio-display 的 Rerun 可视化、H.265 解码与 --serve 控制台所需依赖都在其中;[qr] 用于生成设置二维码图片。安装后可用命令:visio-display、visio-settings-qr、visio-decrypt。
visio-display 命令行
一个数据源 + 至少一个输出:
# 实时串口 → MCAP 录制(无界面)
visio-display --serial /dev/ttyACM0 --out capture.mcap

# 实时 TCP(设备 50001 端口)→ 录制
visio-display --tcp 192.168.4.1:50001 --out capture.mcap

# 回放一个 MCAP 到 Rerun 可视化
visio-display --mcap-in capture.mcap --rerun

# 实时流 → Foxglove WebSocket 桥
visio-display --tcp 192.168.4.1:50001 --foxglove
常用参数:--serial PORT / --tcp HOST[:PORT] / --mcap-in FILE / --serve(源,四选一;--serve 为图形化本地控制台,可发现设备、回放录制、设置加密);--out FILE.mcap / --foxglove [--port 8765] / --rerun(输出;--mcap-in 只支持 --out / --rerun);加密录制加 --key-file(见「12. 录制数据加密」)。TCP 端口为 50001,连接时请显式写 :50001。
在 Foxglove Studio 看实时流
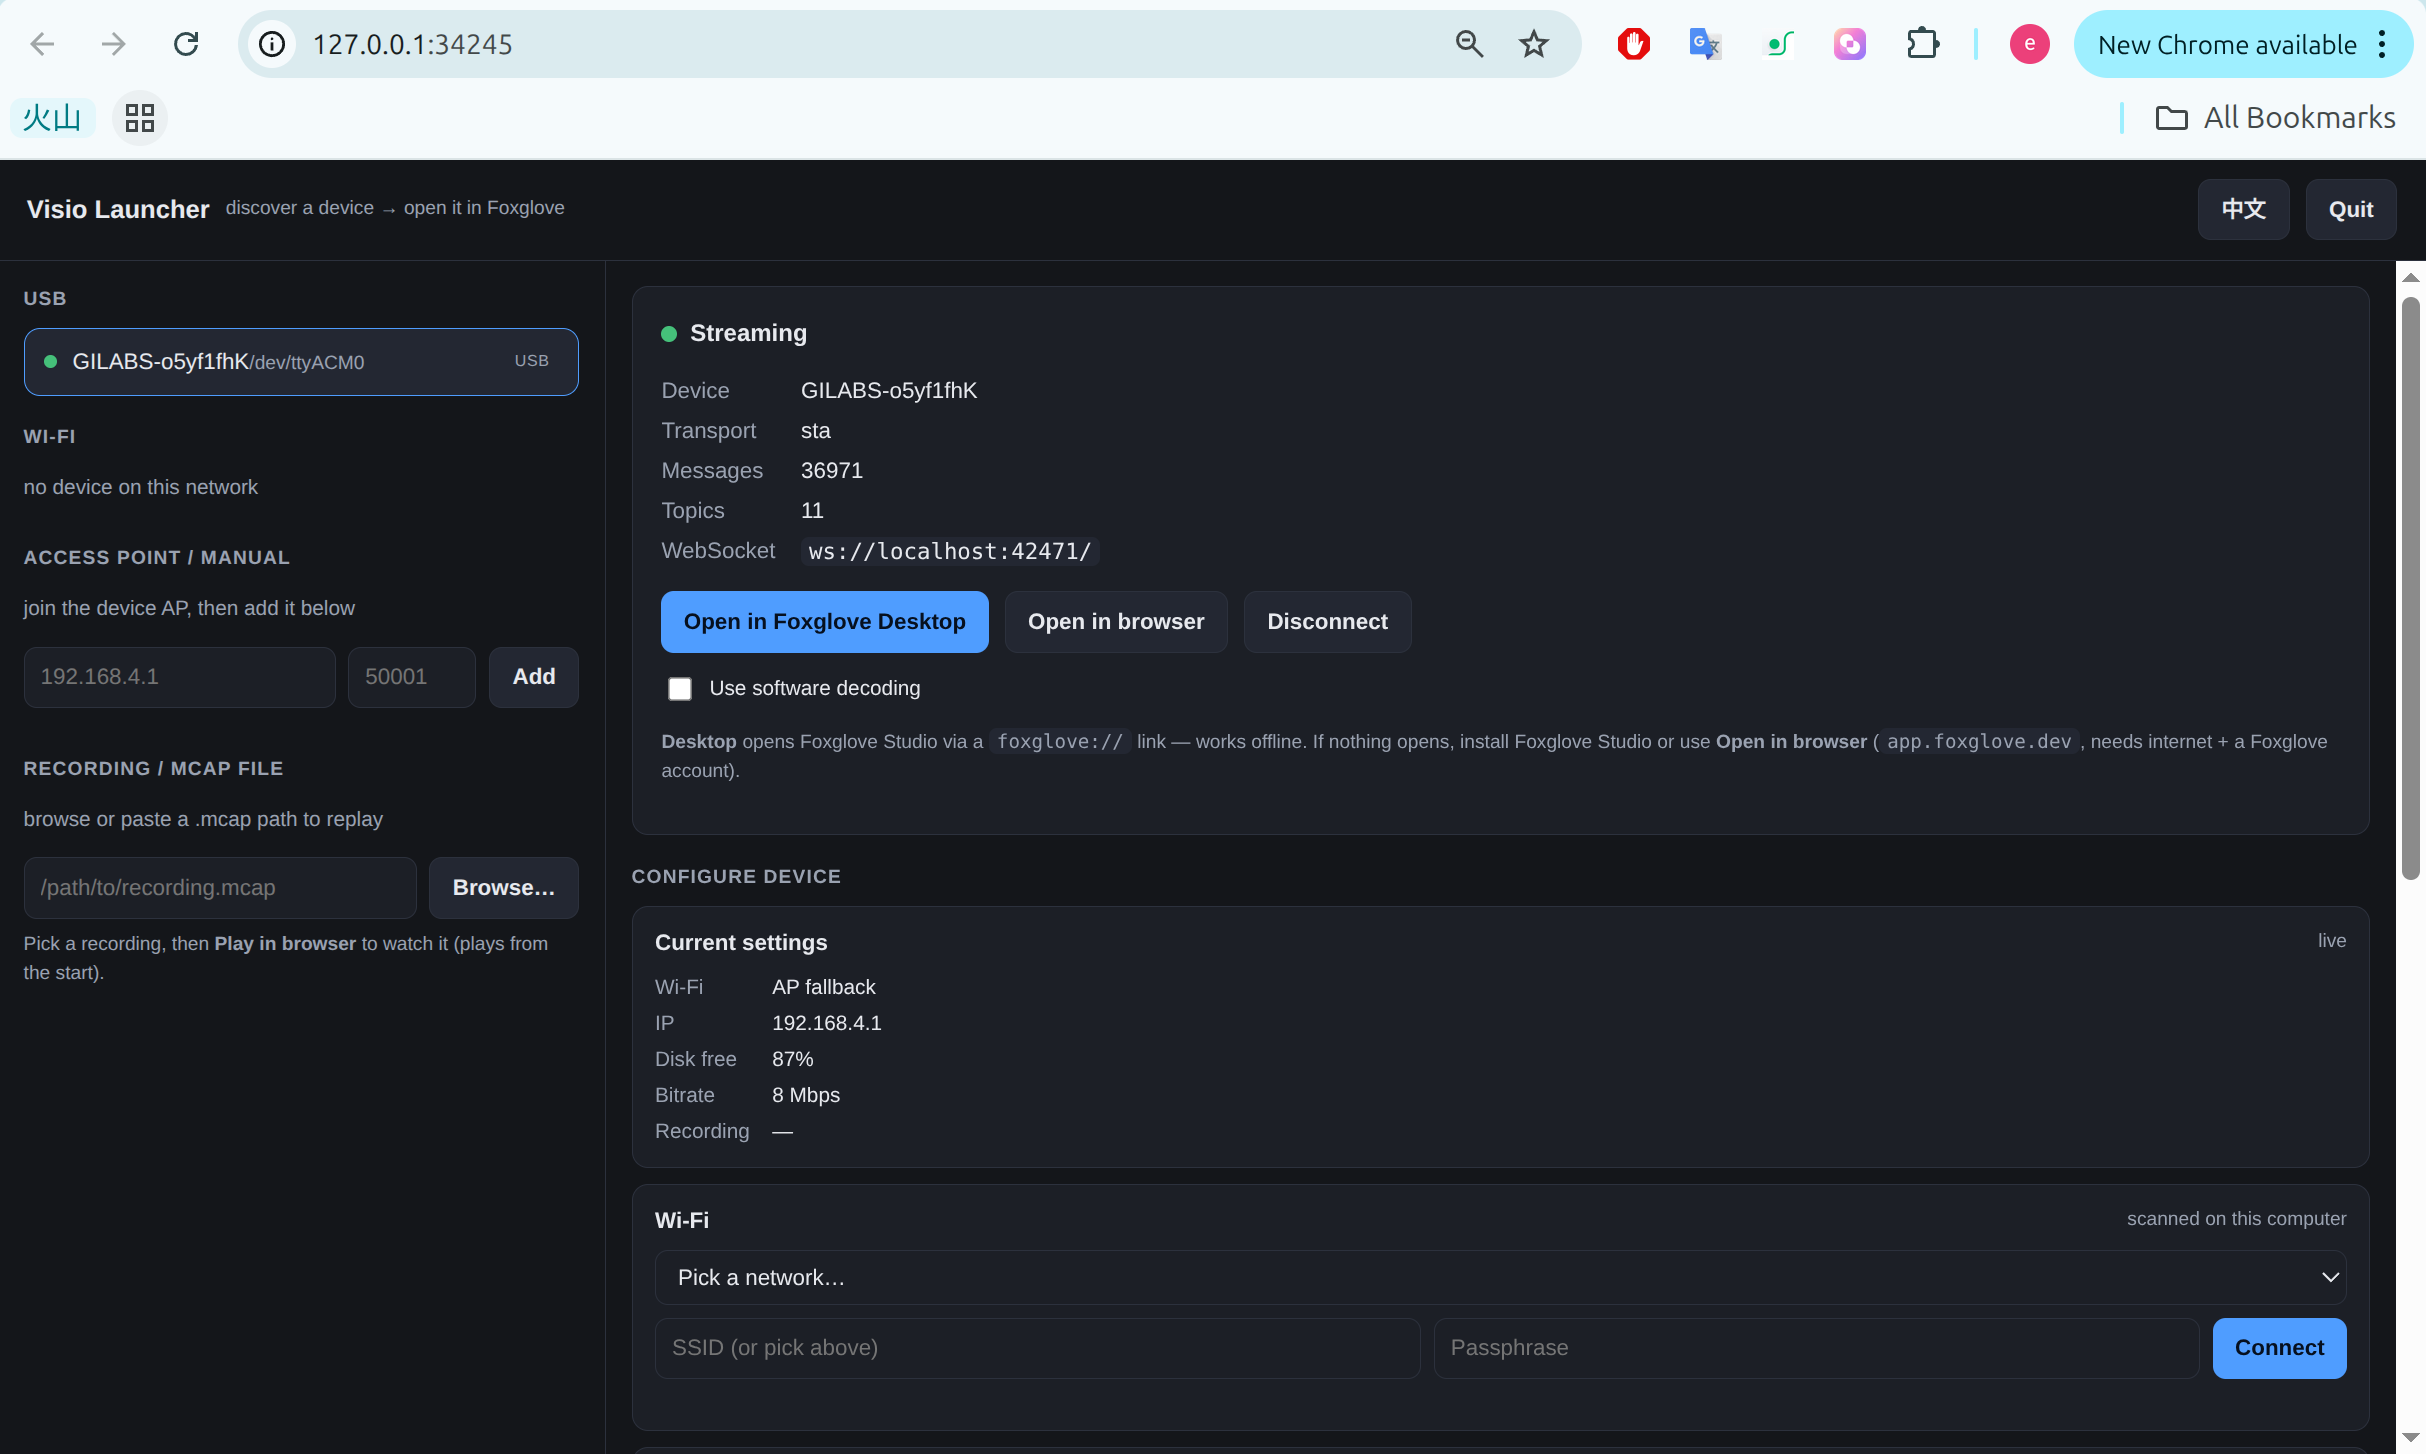
Visio Launcher(visio-display):发现设备并在 Foxglove 打开
Foxglove Studio 不能直接连设备,需要先用 visio-display 起一个 Foxglove WebSocket 桥:
visio-display --tcp 192.168.4.1:50001 --foxglove
# 输出:Foxglove WebSocket server on ws://localhost:8765
然后在 Foxglove Studio 中 Open connection → Foxglove WebSocket → ws://localhost:8765。查看已录制文件则不需要桥,直接 File ▸ Open local file 打开 .mcap(加密录制需先用 visio-decrypt 生成明文副本,见「12. 录制数据加密」)。
用 Python 读取数据
from visio_schema import read_mcap, read_serial, message_class

# 读取录制:msg.payload 是原始字节,用 message_class 按 schema 解码
for msg, channel in read_mcap("capture.mcap"):
    if channel.topic == "/ego/imu/0/quat":
        quat = message_class(channel.schema_name)()
        quat.ParseFromString(msg.payload)
        print(quat)

# 或实时读串口(同样是 (msg, channel),payload 为字节,需解码)
for msg, channel in read_serial("/dev/ttyACM0"):
    ...
更多稳定 API:serial_endpoint(path)(双向,可下发命令)、McapWriter(path)、ChannelRegistry、message_class(schema_name) 等。
若录制已加密,read_mcap 会自动从本机钥匙串 ~/.config/visio/recording-keys.json 或环境变量 VISIO_RECORDING_KEY_FILE 获取密钥。
网络与端口速查
| 名称 | 值 |
|---|---|
| 设备热点 SSID | GILABS-XXXXXXXX(开放,无需密码) |
| 热点网关 IP | 192.168.4.1 |
| 网页预览(热点) | http://192.168.4.1 |
| 网页预览(同 Wi-Fi) | http://GILABS-XXXXXXXX.local |
| Wi-Fi 信道 | 自动选择:优先 5 GHz(36–48 / 149–165),无可用 5 GHz 时为 2.4 GHz 信道 6;设备已连接 Wi-Fi 时与该 Wi-Fi 同信道 |
| 数据端口 | TCP 50001 |
| Foxglove 桥端口 | ws://localhost:8765(由 visio-display --foxglove 提供) |
术语
- Egocentric(自我中心)采集:从佩戴者第一视角采集。
- MCAP:Foxglove 原生录制容器格式,自带消息 schema。
- IMU:惯性测量单元,本机用于头部姿态。
- MTP:媒体传输协议,USB 连接电脑时用于访问 SD 卡上的录制文件。
附件下载
最新安装包与各平台 visio-display 打包程序(Windows / macOS / Linux)均可从 GitHub Release 获取:visio-schema releases。
以下文件由团队提供 / 随手册附件:
- 手机 App —— Visio Companion(iOS 见 App Store,HarmonyOS 见华为应用市场,Android .apk 见 App 版本更新说明)
- Foxglove 布局文件 —— Ego Foxglove Layout(.json,在 Foxglove 中 Layouts ▸ Import from file 导入)
- visio-schema Python 包(离线源码包)—— visio_schema-0.9.1.tar.gz
📎 Ego-Foxglove-Layout.json (3.0 KB)
📎 visio_schema-0.9.1.tar.gz (641.5 KB)
深入了解
子章节
- 7.1 visio-display 命令行——全部参数、本地控制台(
--serve)、软件解码。 - 7.2 时间戳与 Unix 时间——单调时钟与 Unix 时间的换算。
- 7.3 标定数据——录制自带哪些标定、哪些没有标定、SLAM 管线怎么用。
- 7.4 频道与网络速查——完整的 topic 与端口表。
- 7.5 手部识别数据——
/ego/camera/0/annotations的内容与读取。 - 7.6 读取加密录制——有密钥时怎么打开加密的
.mcap。
自固件 1.0.4 起支持 USB 录制
固件 1.0.4 及更新版本完整支持经 USB 录制与通信;更旧的固件上 USB 只供电。请经 固件升级(OTA)升级。